14小时前
河南省|郑州市 |结构工程师
找Ta做项目 收藏设计师
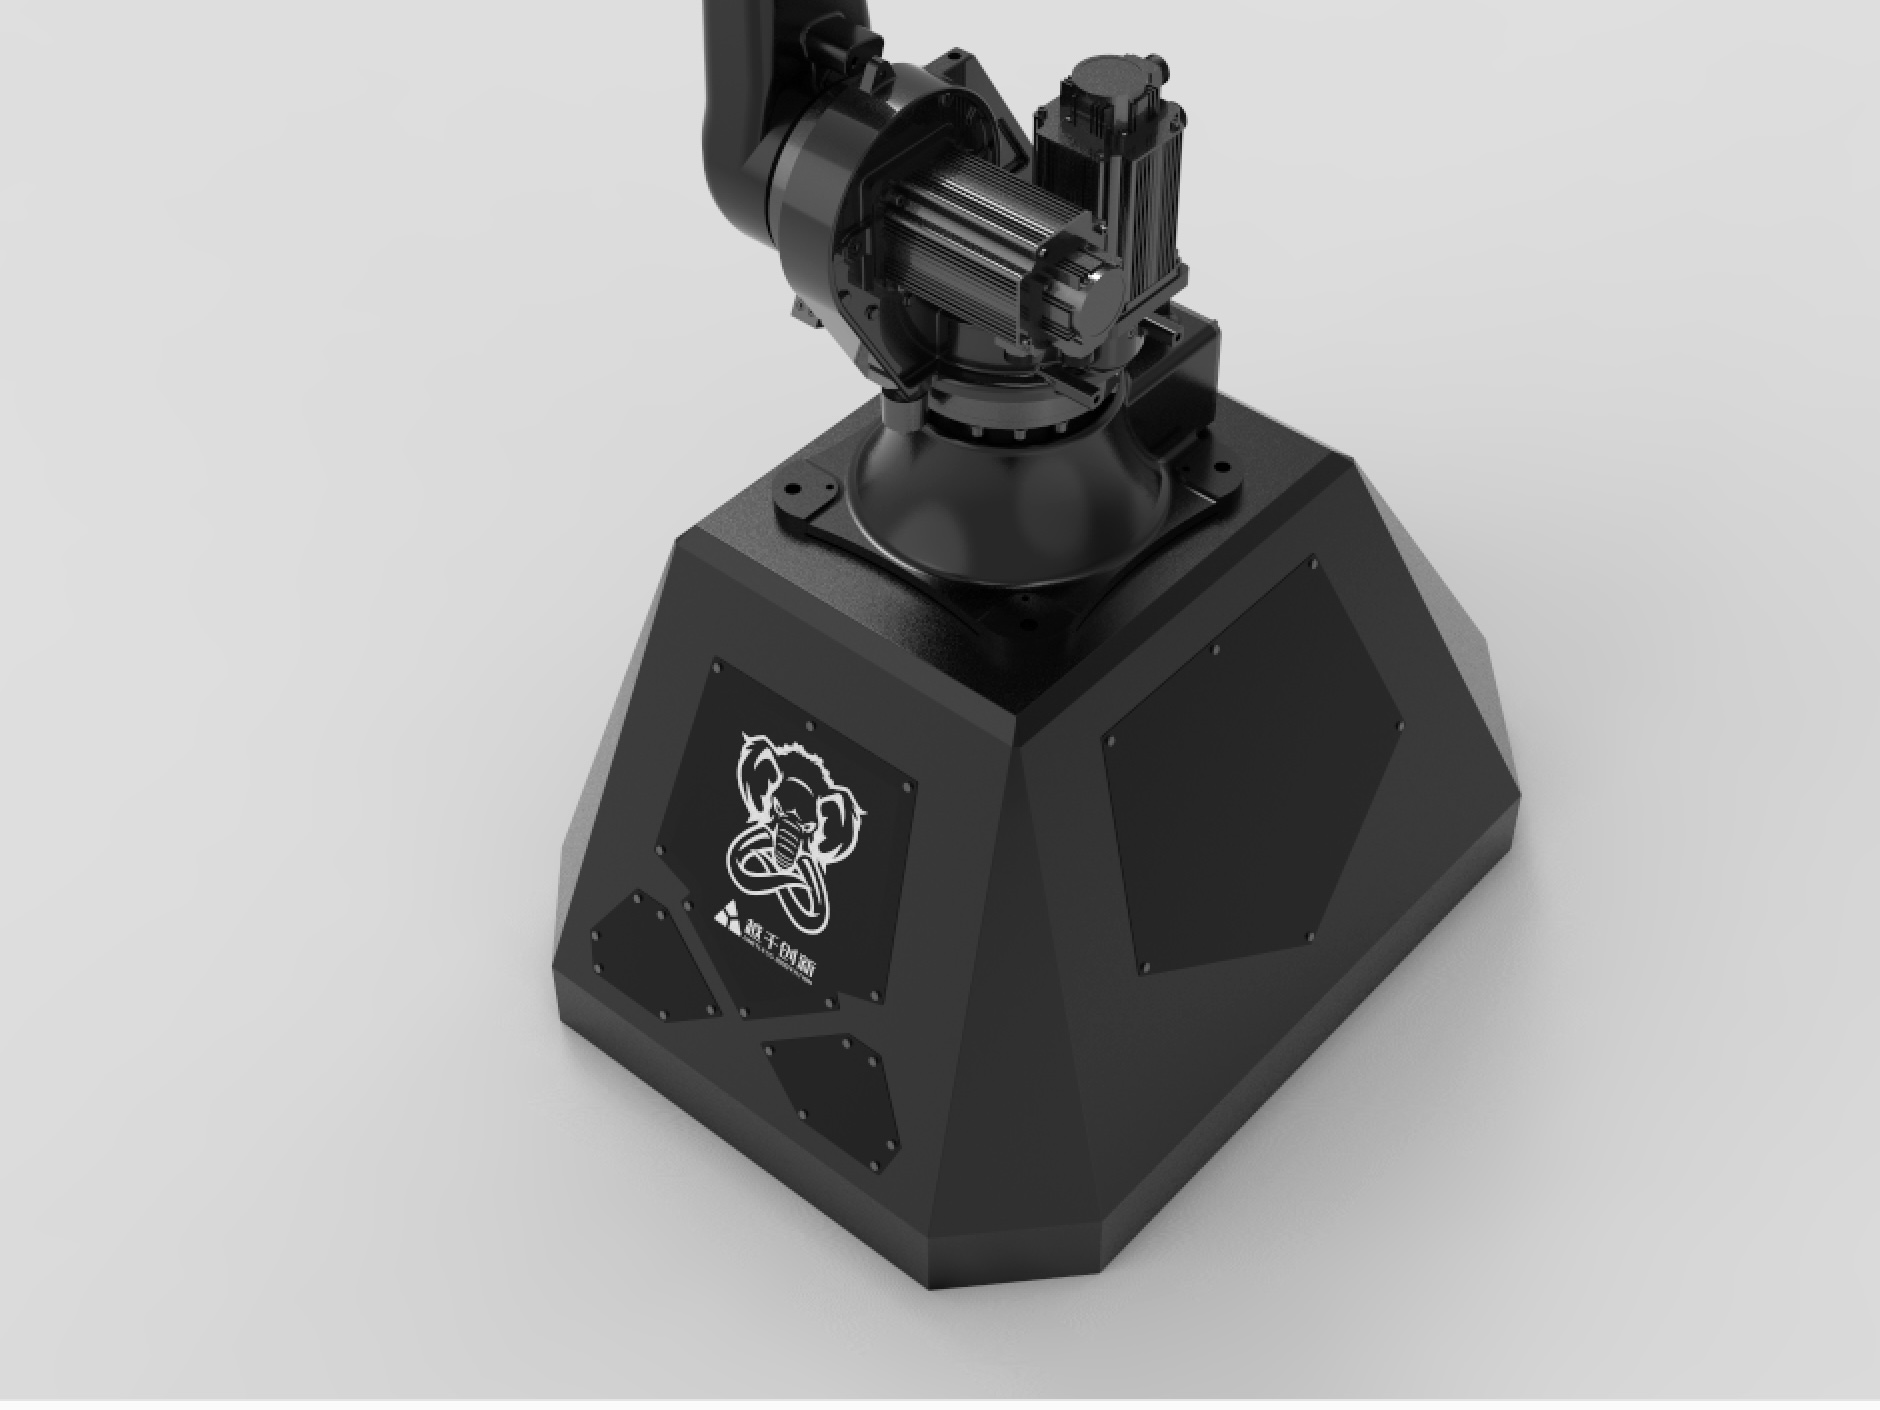
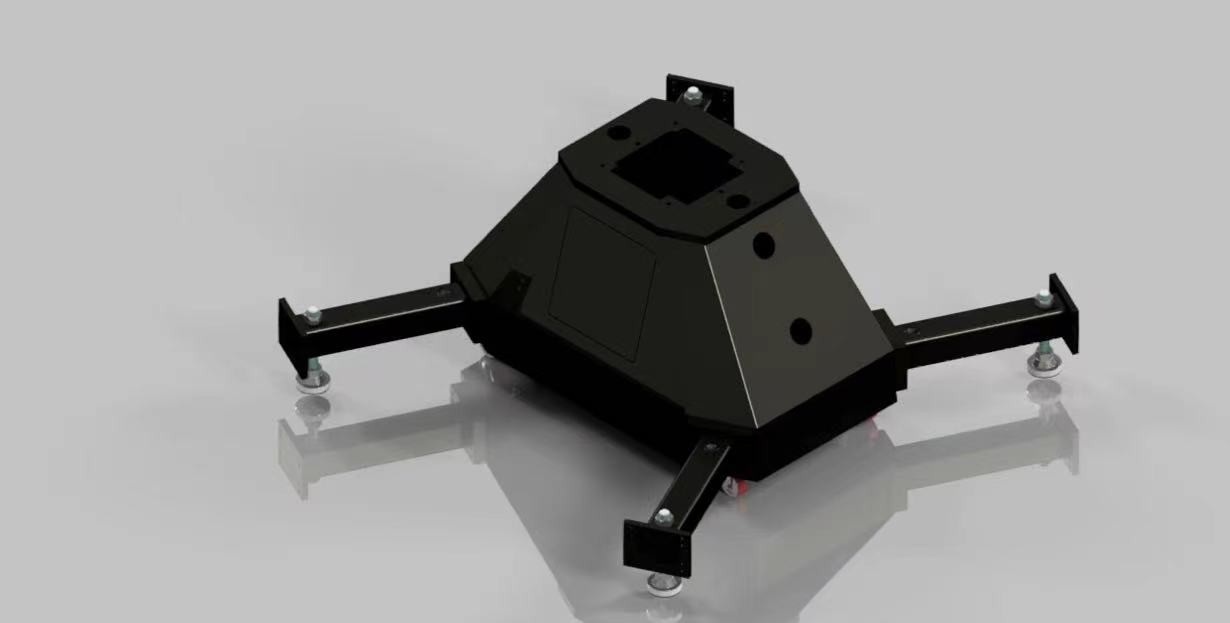
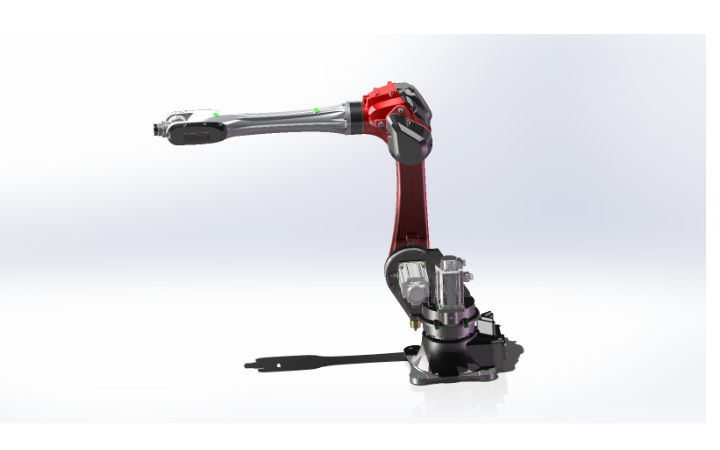
可移动的六轴机器人底座,该项目旨在开发一种具有灵活移动能力,且可以上轨道的六轴机器人底座,提高机械臂的作业范围和移动作业点的效率。
效果图
可移动底座
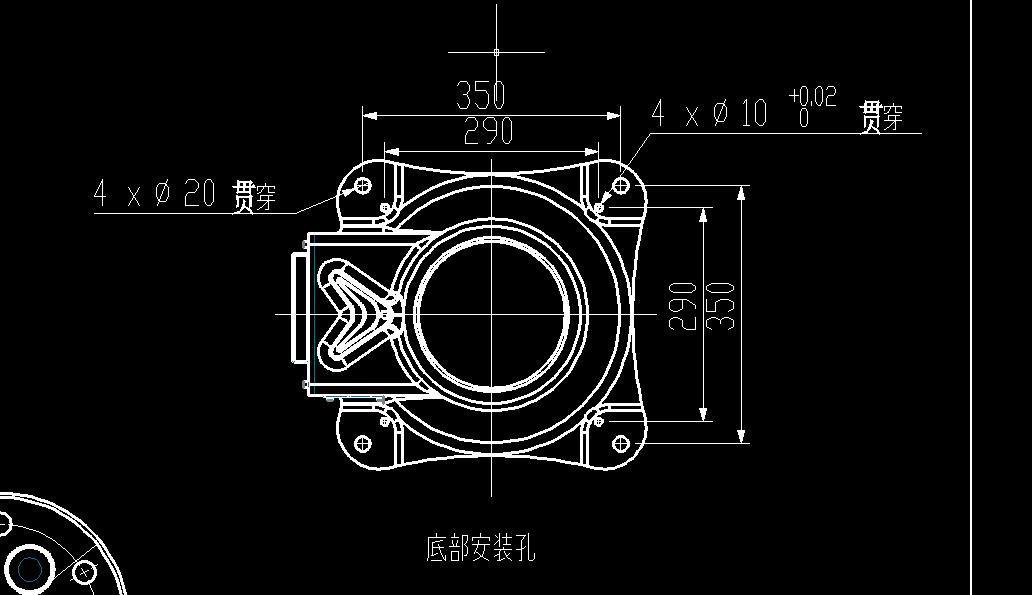
二维生产图
机械臂
可移动的六轴机器人底座
79F97AA73 刚刚
ABB YUMI 机械手掌设计
Gao Yichen 刚刚
它人机器人·中型清扫车
毛俊 1分钟前
智能儿童机器人
贝塞尔 2分钟前
电力巡检机器人设计
石家庄白狐设计 10分钟前
合肥机器人设计《Ubot家庭智能机器人》
合肥机器人设计 一小时内
【机器人】擎朗送餐机器人
南京科教益智设计 一小时内
合肥机器人设计